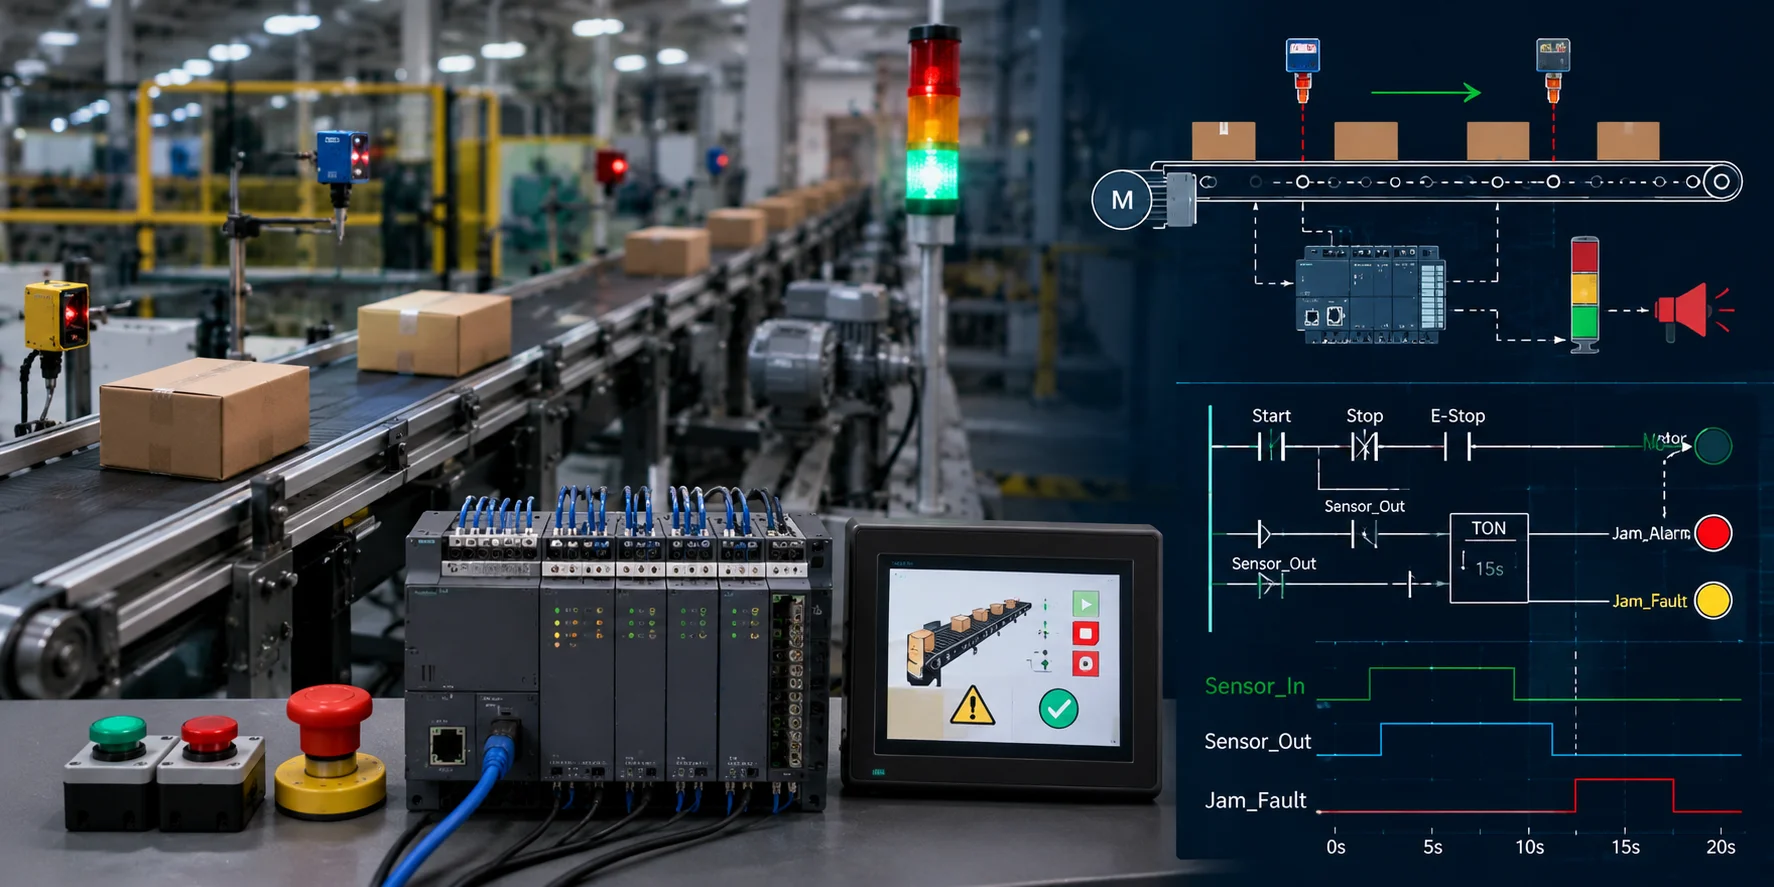
Lập trình PLC điều khiển băng tải: Nguyên lý hoạt động và ví dụ thực tế chi tiết
Băng tải là "xương sống" của gần như mọi dây chuyền sản xuất, đóng gói và kho vận hiện đại — và việc điều khiển băng tải bằng PLC là một trong những kỹ năng thực hành quan trọng nhất mà bất kỳ ai làm tự động hóa cũng cần thành thạo. Bài viết này biên dịch, tổng hợp và mở rộng từ Instrumentation Tools, PLCProgramming.io và ControlSystemGuide để xây dựng một hướng dẫn đầy đủ: từ mạch điều khiển cơ bản nhất tới các kỹ thuật nâng cao như phát hiện kẹt hàng, khởi động tuần tự nhiều băng tải và đếm/phân loại sản phẩm.
1. Các thành phần phần cứng của một hệ thống băng tải điều khiển bằng PLC
Trước khi đi vào logic lập trình, cần hiểu rõ các thiết bị trường (field devices) thường gặp trong một hệ thống băng tải công nghiệp thực tế. Theo PLCProgramming.io, một hệ thống băng tải điển hình gồm:
Thiết bị đầu vào (cảm biến):
Cảm biến quang điện (Photoelectric sensor) — phát hiện sản phẩm và giám sát vùng chiếm dụng (zone occupancy) trên băng tải.
Cảm biến tiệm cận (Proximity sensor) — phát hiện sản phẩm kim loại.
Encoder — phản hồi tốc độ và theo dõi vị trí băng tải.
Đầu đọc mã vạch/RFID — nhận dạng sản phẩm.
Cân điện tử (Weight scale) — xác minh trọng lượng sản phẩm.
Thiết bị đầu ra (cơ cấu chấp hành):
Động cơ AC kèm biến tần (VFD) — điều khiển tốc độ biến thiên.
Khởi động từ (Motor starter) — cho các đoạn băng tải tốc độ cố định.
Xi lanh khí nén/bộ đẩy (Pneumatic diverter/pusher) — dùng để phân loại sản phẩm.
Servo drive — cho các ứng dụng cần định vị chính xác.
Module phanh (Brake module) — dừng có kiểm soát.
Theo cùng nguồn, các thách thức phổ biến nhất trong hệ thống băng tải là: theo dõi sản phẩm (product tracking), đồng bộ tốc độ (speed synchronization), và phát hiện/khắc phục kẹt hàng (jam detection and recovery) — ba vấn đề này sẽ được xử lý cụ thể trong các mô hình dưới đây.
2. Mô hình 1: Điều khiển Start/Stop cơ bản với dừng tự động khi sản phẩm tới đích
Yêu cầu bài toán
Theo Instrumentation Tools, đây là bài toán nền tảng nhất: nhấn nút Start, băng tải chạy và di chuyển sản phẩm về phía trước; khi sản phẩm/hộp hàng đi tới điểm cảm biến tiệm cận cuối băng tải, động cơ tự động dừng. Có nút dừng khẩn cấp (E-Stop) có thể dừng động cơ bất cứ lúc nào.
Bảng danh sách I/O
Địa chỉ | Tên | Loại | Mô tả |
|---|---|---|---|
I0.0 | Start_PB | Input | Nút khởi động băng tải |
I0.1 | LS1_CamBien | Input | Cảm biến tiệm cận phát hiện sản phẩm tới đích |
I0.2 | EStop_PB | Input | Nút dừng khẩn cấp (thường đóng) |
Q0.0 | Motor_BangTai | Output | Động cơ băng tải |
Q0.1 | Den_Do | Output | Đèn báo dừng (đỏ) |
Q0.2 | Den_Xanh | Output | Đèn báo chạy (xanh) |
Lời giải Ladder Logic
Network 1 — Mạch khởi động/dừng có tự giữ:
I0.0 ----| |----+----/I0.1|----I0.2----( Q0.0 )
                |
Q0.0 ----| |----+
Network 2 — Đèn báo trạng thái:
Q0.0 ----| |------------------( Q0.2 )   [Đèn xanh: đang chạy]
/Q0.0 ---| |------------------( Q0.1 )   [Đèn đỏ: đang dừng]
Giải thích: Cấu trúc rung 1 kết hợp mạch tự giữ tiêu chuẩn (đã phân tích trong bài "Tổng hợp bài tập lập trình PLC có lời giải", Bài 2) với tiếp điểm /I0.1 (thường đóng của cảm biến LS1) — khi sản phẩm chạm cảm biến, tiếp điểm này mở ra và ngắt mạch tự giữ, làm động cơ dừng tự động. Đây chính là logic tương đương với mạch relay truyền thống dùng rơ-le trung gian CR1 mà nhiều tài liệu điều khiển cổ điển vẫn tham chiếu.
3. Mô hình 2: Phát hiện kẹt hàng (Jam Detection) và cảnh báo
Yêu cầu bài toán
Đây là kỹ thuật quan trọng bậc nhất trong thực tế sản xuất — theo ControlSystemGuide, hệ thống cần dùng thêm một timer để đảm bảo băng tải thực sự chạy trong một khoảng thời gian hợp lý sau khi được lệnh khởi động; nếu không có phản hồi phù hợp (ví dụ sản phẩm không di chuyển qua cảm biến trong thời gian dự kiến), hệ thống cần dừng khẩn cấp và báo lỗi thay vì tiếp tục chạy động cơ vô ích (có thể gây cháy động cơ hoặc hư hỏng sản phẩm bị kẹt).
Bảng I/O bổ sung
Địa chỉ | Tên | Mô tả |
|---|---|---|
I0.3 | CamBien_Vao | Cảm biến đầu vào băng tải |
I0.4 | CamBien_Ra | Cảm biến đầu ra băng tải |
Q0.3 | Coi_CanhBao_Ket | Còi báo kẹt hàng |
M0.1 | Loi_KetHang | Bit trạng thái lỗi kẹt hàng |
T1 | — | Timer giám sát thời gian tối đa sản phẩm di chuyển hết băng tải |
Lời giải Ladder Logic
Network 1 — Bắt đầu đếm thời gian khi sản phẩm vào băng tải:
I0.3 ----| |----/I0.4|------------( T1, TON, PT=T#15S )(Giả định 15 giây là thời gian tối đa hợp lý để một sản phẩm di chuyển từ đầu vào tới đầu ra băng tải trong điều kiện hoạt động bình thường.)
Network 2 — Kích hoạt cờ lỗi kẹt hàng nếu quá thời gian mà sản phẩm chưa ra tới cảm biến đầu ra:
T1.Q ----| |------------------( S ) M0.1Network 3 — Reset cờ lỗi khi sản phẩm đã ra khỏi băng tải bình thường (trước khi timer kịp hết giờ):
I0.4 ----| |------------------( R ) M0.1Network 4 — Dừng động cơ và kích hoạt còi cảnh báo khi có lỗi kẹt hàng:
M0.1 ----| |------------------( Q0.3 ) [Còi báo](Đồng thời, thêm tiếp điểm /M0.1 vào chuỗi điều kiện của Network Motor ở Mô hình 1 để tự động dừng động cơ khi có lỗi.)
Giải thích: Kỹ thuật này dùng nguyên lý "time-out watchdog" — nếu sản phẩm vào băng tải (I0.3 kích hoạt) mà không kịp ra khỏi băng tải (I0.4) trong khoảng thời gian hợp lý, khả năng cao là đã xảy ra kẹt hàng ở đâu đó dọc băng tải. Đây là một biến thể ứng dụng thực tế của Timer TON kết hợp với cơ chế Set/Reset đã học ở các bài trước.
4. Mô hình 3: Khởi động tuần tự nhiều băng tải (Multi-Conveyor Sequential Start)
Yêu cầu bài toán
Theo ControlSystemGuide, trong các dây chuyền dài gồm nhiều đoạn băng tải nối tiếp, động cơ cần được khởi động theo trình tự có trễ thời gian (ví dụ mỗi 5 giây) để tránh dồn ứ sản phẩm (product pileup) — băng tải cuối (gần điểm đích) phải khởi động trước, sau đó lần lượt tới các băng tải phía trước, để đảm bảo khi sản phẩm từ băng tải trước tới, băng tải sau đã sẵn sàng nhận hàng.
Bảng I/O
Địa chỉ | Tên | Mô tả |
|---|---|---|
I0.0 | Start_PB | Nút khởi động toàn hệ thống |
I0.1 | Stop_PB | Nút dừng toàn hệ thống |
Q0.0 | Motor3_BangTai3 | Động cơ băng tải 3 (cuối - gần đích) |
Q0.1 | Motor2_BangTai2 | Động cơ băng tải 2 (giữa) |
Q0.2 | Motor1_BangTai1 | Động cơ băng tải 1 (đầu - xa đích) |
T1, T2 | — | Timer trễ 5 giây giữa các lần khởi động |
Lời giải Ladder Logic
Network 1 — Khởi động Băng tải 3 (cuối) ngay lập tức:
I0.0 ----| |----+----/I0.1|------------( Q0.0 )
                |                     (đồng thời chạy T1, PT=T#5S)
Q0.0 ----| |----+
Network 2 — Khởi động Băng tải 2 sau 5 giây:
T1.Q ----| |----+----/I0.1|------------( Q0.1 )
                |                     (đồng thời chạy T2, PT=T#5S)
Q0.1 ----| |----+
Network 3 — Khởi động Băng tải 1 sau thêm 5 giây nữa (tổng 10 giây từ lúc Start):
T2.Q ----| |----+----/I0.1|------------( Q0.2 )
                |
Q0.2 ----| |----+
Giải thích: Đây là ứng dụng trực tiếp của kỹ thuật chuỗi Timer nối tiếp đã học trong bài đèn giao thông, nhưng áp dụng theo hướng ngược lại thực tế vận hành — khởi động từ cuối dây chuyền về đầu dây chuyền để đảm bảo an toàn dòng chảy sản phẩm. Khi dừng hệ thống, nên áp dụng logic ngược lại: dừng từ đầu dây chuyền trước (ngừng cấp liệu mới), rồi lần lượt dừng các băng tải phía sau sau khi đã đủ thời gian để sản phẩm còn lại trên băng tải trôi hết — tránh để sản phẩm bị "mắc kẹt" ngay tại điểm dừng đột ngột.
5. Mô hình 4: Đếm và phân loại sản phẩm trên băng tải
Yêu cầu bài toán
Đây là ứng dụng thực tế phổ biến trong dây chuyền đóng gói: cảm biến chất lượng phát hiện sản phẩm lỗi, kích hoạt xi lanh gạt (reject solenoid) đẩy sản phẩm lỗi ra khỏi băng tải chính trong khoảng thời gian ngắn cố định (ví dụ 500ms — đủ để đẩy sản phẩm ra nhưng không quá lâu gây cản trở sản phẩm tiếp theo).
Bảng I/O
Địa chỉ | Tên | Mô tả |
|---|---|---|
I0.5 | CamBien_ChatLuong | Cảm biến phát hiện sản phẩm lỗi |
Q0.4 | XiLanh_GatLoi | Xi lanh gạt sản phẩm lỗi ra khỏi băng tải |
C1 | — | Counter đếm tổng sản phẩm đã sản xuất |
C2 | — | Counter đếm sản phẩm lỗi |
T3 | — | Timer xung 500ms cho xi lanh gạt |
Lời giải Ladder Logic
Network 1 — Đếm tổng sản phẩm (từ cảm biến chính ở Mô hình 1, I0.1):
I0.1 ----| |------------------( C1, CTU, CU ) PV = không giới hạn (chỉ để thống kê)Network 2 — Kích hoạt xung gạt sản phẩm lỗi và đếm số lượng lỗi:
I0.5 ----| |------------------( T3, TP, PT=T#500MS )
I0.5 ----| |------------------( C2, CTU, CU )      [đếm số sản phẩm lỗi]

T3.Q ----| |------------------( Q0.4 )   [Xi lanh gạt hoạt động đúng 500ms]
Giải thích: Ở đây sử dụng Timer TP (Pulse Timer) thay vì TON — vì yêu cầu là "cho tôi đúng một xung có độ rộng cố định 500ms" bất kể tín hiệu đầu vào (cảm biến chất lượng) tồn tại bao lâu, đúng như nguyên lý TP đã phân tích trong bài "Timer và Counter trong PLC". Việc kết hợp thêm Counter C2 giúp thống kê tỷ lệ lỗi (defect rate) — một chỉ số OEE (Overall Equipment Effectiveness) quan trọng trong sản xuất thực tế, có thể xuất ra HMI hoặc hệ thống SCADA để giám sát theo thời gian thực.
6. Bảng tổng hợp các kỹ thuật đã sử dụng
Kỹ thuật | Ứng dụng trong bài | Bài học liên quan |
|---|---|---|
Mạch tự giữ (Seal-in) | Start/Stop cơ bản | "Bài tập PLC có lời giải" - Bài 2 |
Timer TON | Giám sát thời gian, khởi động tuần tự | "Timer và Counter trong PLC" |
Timer TP | Xung gạt sản phẩm lỗi cố định thời gian | "Timer và Counter trong PLC" |
Set/Reset Latch | Chốt lỗi kẹt hàng | "Bài tập PLC có lời giải" - Bài 10 |
Counter CTU | Đếm sản phẩm, thống kê lỗi | "Timer và Counter trong PLC" |
Chuỗi Timer nối tiếp | Khởi động tuần tự nhiều băng tải | "Lập trình PLC điều khiển đèn giao thông" |
7. Lưu ý an toàn khi triển khai thực tế
Theo PLCProgramming.io, khi triển khai hệ thống băng tải thực tế (không chỉ là bài tập mô phỏng), cần đặc biệt lưu ý:
Luôn có nút dừng khẩn cấp phần cứng độc lập — không được chỉ dựa vào logic phần mềm để dừng khẩn cấp; mạch E-Stop cần ngắt trực tiếp nguồn động lực của động cơ, không đi qua PLC.
Không dùng lệnh động cơ (Motor Command) làm bằng chứng động cơ thực sự đang chạy — cần dùng tín hiệu phản hồi riêng (feedback) từ khởi động từ hoặc encoder để xác nhận động cơ thực sự đã quay, tránh trường hợp lệnh đã gửi nhưng động cơ bị kẹt cơ khí hoặc cháy cầu chì mà PLC không biết.
Bảo vệ quá tải (Overload protection) — cần tích hợp tín hiệu từ rơ-le nhiệt hoặc bảo vệ quá dòng của khởi động từ vào logic dừng khẩn cấp.
Khóa liên động cơ khí bổ sung: với các băng tải lớn, không nên chỉ dựa vào logic phần mềm cho các chức năng an toàn quan trọng — cần có rào chắn vật lý, công tắc hành trình an toàn (safety limit switch) độc lập.
8. Câu hỏi thường gặp (FAQ)
Nên đặt cảm biến ở đâu để phát hiện kẹt hàng hiệu quả nhất? Tùy độ dài băng tải — với băng tải ngắn, một cặp cảm biến đầu-cuối (như Mô hình 2) là đủ; với băng tải rất dài, nên bổ sung thêm các cảm biến trung gian dọc theo băng tải để xác định chính xác vị trí kẹt hàng, giúp rút ngắn thời gian khắc phục sự cố.
Timer TON và TP khác nhau thế nào khi áp dụng cho băng tải? TON phù hợp cho các tình huống cần biết "đã đủ thời gian chưa" (ví dụ giám sát thời gian tối đa cho phép), còn TP phù hợp khi cần tạo ra một khoảng thời gian hoạt động cố định bất kể tín hiệu kích hoạt tồn tại bao lâu (ví dụ xung gạt sản phẩm lỗi).
Có cần dùng biến tần (VFD) cho mọi ứng dụng băng tải không? Không bắt buộc — với các đoạn băng tải chỉ cần chạy ở một tốc độ cố định, dùng khởi động từ thông thường là đủ và tiết kiệm chi phí hơn; VFD chỉ thực sự cần thiết khi ứng dụng đòi hỏi điều chỉnh tốc độ biến thiên hoặc khởi động/dừng êm (soft start/stop).